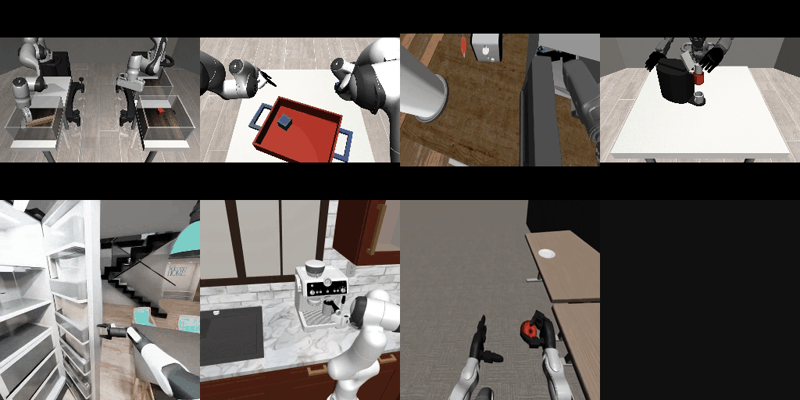
GR00T-X-Embodiment-Sim#
A 42-episode subset of NVIDIA’s GR00T-X-Embodiment-Sim corpus, six episodes
from each of seven robot embodiments, as native .mcap episodes.
Each episode carries the camera streams as H.264 video, per-part robot state and action telemetry with timeline plot channels, and the task instruction.
Details
Dataset name:
gr00t-x-embodiment-simDataset source: https://huggingface.co/datasets/Voxel51/GR00T-X-Embodiment-Sim
Dataset size: 0.90 GB
Dataset license: CC-BY-4.0
Tags:
multimodal, mcap, robotics, simulationSupported splits:
N/AZooDataset class:
GR00TXEmbodimentSimDataset
Example usage
1import fiftyone as fo
2import fiftyone.zoo as foz
3
4dataset = foz.load_zoo_dataset("gr00t-x-embodiment-sim")
5
6session = fo.launch_app(dataset)
fiftyone zoo datasets load gr00t-x-embodiment-sim

fiftyone app launch gr00t-x-embodiment-sim