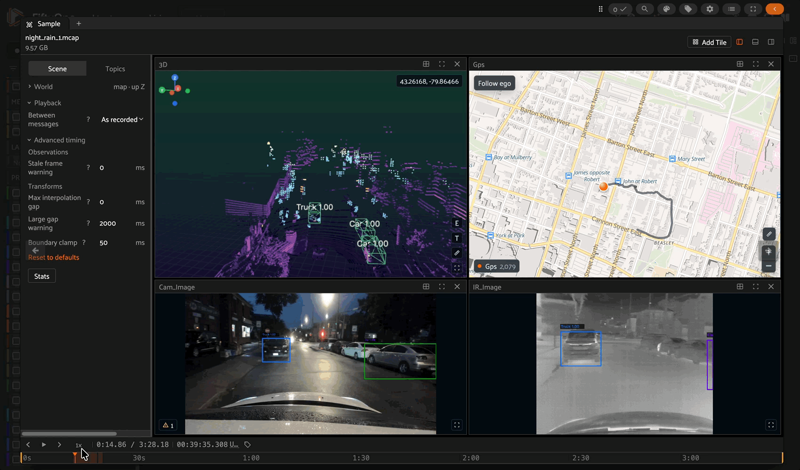
CMHT Autonomous Driving#
Autonomous driving episodes with camera, infrared, lidar, radar, and GPS
streams recorded via ROS2 and stored as native .mcap files, with
expert-generated object detection annotations.
The episodes cover diverse driving conditions, including nighttime and rain.
Details
Dataset name:
cmht-autonomous-drivingDataset source: https://huggingface.co/datasets/Voxel51/cmht-autonomous-driving
Dataset size: 61.8 GB
Dataset license: CC0-1.0
Tags:
multimodal, mcap, autonomous-driving, lidar, radarSupported splits:
N/AZooDataset class:
CMHTAutonomousDrivingDataset
Example usage
1import fiftyone as fo
2import fiftyone.zoo as foz
3
4dataset = foz.load_zoo_dataset("cmht-autonomous-driving")
5
6session = fo.launch_app(dataset)
fiftyone zoo datasets load cmht-autonomous-driving

fiftyone app launch cmht-autonomous-driving